无人机飞控系统(Flight Control System, FCS)是无人机的核心中枢,常被形象地称为无人机的“大脑”。它通过实时感知飞行状态、计算控制指令并驱动执行机构,实现对无人机飞行状态的监控、控制与调整,以确保其稳定飞行和任务执行。飞控系统的性能直接决定了无人机的稳定性、安全性和智能化水平。其核心功能涵盖从基础飞行控制到高级任务执行的多个层面,具体包括以下几个主要方面:
一、 姿态控制与稳定
姿态控制是飞控系统最基础且最关键的功能,旨在确保无人机在任何飞行环境下都能保持稳定的姿态,不受风力等外部扰动的干扰。这一功能主要通过以下方式实现:
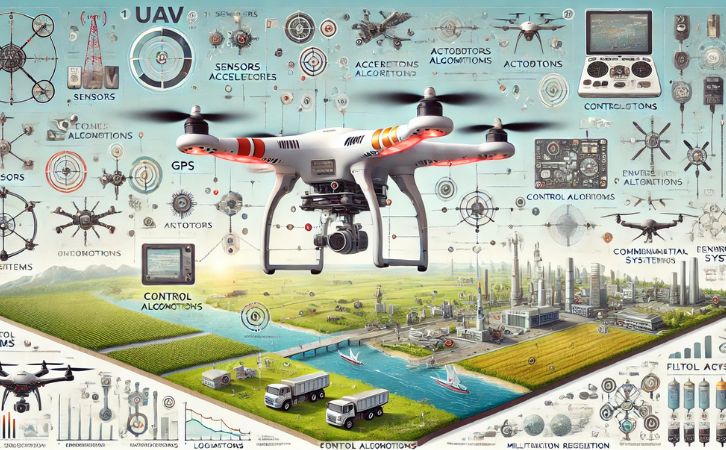
姿态感知(姿态解算) :飞控系统通过搭载的陀螺仪、加速度计和磁力计等传感器组成的惯性测量单元(IMU),实时感知无人机的自身姿态信息。通过对这些传感器数据的实时采集和融合处理,利用姿态解算算法(如卡尔曼滤波或互补滤波)计算出无人机当前的姿态角,包括俯仰角(Pitch)、翻滚角(Roll)和偏航角(Yaw)。这一过程是飞控系统稳定飞行的基础。
闭环控制(姿态控制算法) :计算出姿态角后,飞控系统将其与预设的目标姿态进行对比,得到误差信号。随后,飞控系统内部的控制器(最典型的是PID控制器)会基于该误差,结合比例(P)、积分(I)和微分(D)三个参数,计算出精确的控制指令。
例如,当无人机向前倾斜时,控制器会判断该姿态偏离了稳定状态,随即发送指令给相应的电机,使其加速旋转,产生更大的升力,从而将无人机恢复至平衡状态。
这种指令调整最终通过驱动电机或舵机等执行机构来实现。对于多旋翼无人机而言,是通过调节不同位置电机的转速(如对角电机转速差)来产生扭矩,实现对四个飞行维度(俯仰、横滚、偏航和油门)的控制。整个控制过程是一个典型的闭环反馈系统。
二、 导航与路径规划
导航与路径规划功能赋予无人机自主飞行的能力,使其能够按照预定的航线完成任务。其机制主要包括:
全局路径规划:飞控系统(或与地面站协同)接收任务指令,并基于预先加载的地图数据,使用诸如Theta*等算法生成一条从起点到终点的全局最优路径序列。
局部规划与动态避障:在执行全局路径的过程中,无人机通过机载传感器实时感知周围环境,进行局部路径规划。这一过程通常由专门的局部规划器负责,它接收来自环境感知模块(如激光雷达)的数据,实时计算出一个安全的速度指令,使无人机能够动态地避开突然出现的障碍物,同时跟踪全局路径。
多层级协同工作:一个完整的自主导航系统通常由“全局规划器”、“局部规划器”、“控制接口”和“飞控系统”等多个模块组成,形成一个闭环反馈架构。高层级负责规划宏观路径,低层级负责精确控制和执行。系统会将生成的路径转换为具体的飞行指令(如速度、高度、航向),最终由飞控系统驱动无人机执行。
三、 环境感知与避障
环境感知与避障是保障无人机飞行安全,特别是在复杂环境中作业的核心功能,其实现依赖于多样化的传感器和决策算法:
多元传感器融合:现代无人机系统通常配备多套互补的传感器以实现全向感知。
视觉系统:包括双目视觉系统及红外感知系统,能够感知前、后、上、下、左、右六个方向的环境信息。FPV高清摄像头能提供实时视觉信息,用于识别建筑物、树木等障碍物。
其他传感器:超声波传感器也常被用近距离障碍物检测。
“感知-避撞”(Sense and Avoid)闭环流程:该功能的实现是一个“感知-评估-规避”的闭环过程。系统首先通过传感器融合技术整合所有感知数据,构建环境态势感知模型。然后,系统评估是否存在碰撞风险。一旦检测到风险,控制系统会立即触发规避机动指令,如刹停、绕行等。这一过程高度依赖感知信息与控制器的快速响应耦合。
四、 任务执行与规划管理
除了基础的飞行控制,飞控系统还负责管理与执行多样化的具体任务,其功能在不同应用场景下会进行相应的扩展:
农业植保:飞控系统需要实现定高飞行(通过超声波/雷达模块实时监测作物高度,调整飞行高度)、均匀喷洒和地形跟随等功能,并可基于GIS地图生成网格化的喷洒路径,支持断点续喷。此外,还可用于作物监测、病虫害分析和精准施肥,通过GPS集成创建农田地图。
物流运输:核心需求是实现精准避障(采用激光雷达+视觉融合避障)、垂直起降(VTOL)控制以及高精度降落。降落引导可通过视觉识别降落标识,结合RTK(实时动态定位)技术实现厘米级定位。
航拍测绘:飞控系统的核心价值在于提供稳定的飞行平台,以获取高质量的航拍图像和地形数据,用于地图制作和地理信息系统(GIS)建设。飞控系统可接受地面站监控和任务规划指令,实现自主航拍。
应急救援与军事应用:无人机可以在灾害现场或危险区域(如地震、洪水)迅速执行搜救、物资投送和实时监控任务。飞控系统能够支持远程操控、数据回传,并可通过多目标测控系统实现高效调度。
五、 通信与数据链管理
通信模块是飞控系统与外界交互的桥梁,负责实现与地面站的双向指令和数据传输。地面站系统用于对无人机进行实时监控、任务规划和数据回传分析。通过通信系统,操作人员可以向无人机发送控制指令,同时无人机也可以将飞行状态、传感器数据和拍摄的视频图像实时传回地面站,形成完整的人机交互链路。
总结
飞控系统还承担着自身的健康状态管理职责。电源管理单元是其中关键一环,负责保障整个系统供电的稳定性和可靠性。系统会实时监控关键部件(如IMU、指南针、电池)的状态,并在异常时发出告警,确保无人机飞行安全。
综上所述,无人机飞控系统的核心功能是一个多层次的、相互协同的复杂体系,涵盖了从姿态稳定、路径规划、环境避障到任务执行和系统管理的各个方面,是无人机技术中至关重要的组成部分。